www.engineering-japan.com
29
'26
Written on Modified on
安川電機とGAZOO Racing、溶接技術を高度化
AIを搭載した自律型ロボット生産技術が、「Sequence Freezing Arc」溶接プロセスで培われた知見に基づき、GR KARTの製造現場へ導入された。
www.yaskawa.eu.com
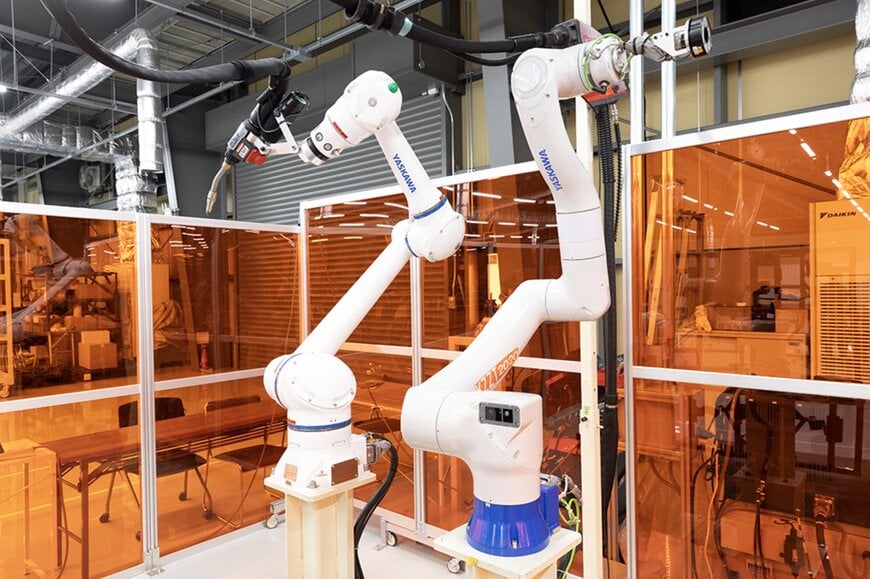
レーシング車両やゴーカート向けの鋼管スペースフレームの工業的製造は、複雑な多軸継手交差部、変動しやすいギャップ公差、熱変形などの要因から、自動化において極めて高いハードルを抱えている。従来、パイプ溶接は熟練の手動溶接工に依存してきた。彼らは継手のバラつきを目視で追従し、トーチ角度や前進速度をリアルタイムで微調整し、アーク音の特徴を聞き分け、不具合パスを手作業で研削・再溶接する能力を持っていた。こうした現場環境では、固定された決定論的なロボット溶接プログラムでは対応が難しく、わずかな建て付け誤差や継手ギャップの変動が溶け落ち、融合不良、構造的なブローホール(気孔)を招き、労働集約的な溶接後検査や手作業による手直しを余儀なくされていた。これらボトルネックの解消には、生産現場で直接動作する高速エッジコンピューティング、適応型ビジョンセンシング、マルチモーダル音響解析、そしてクローズドループ・プロセス補正を備えた自律型ロボットプラットフォームが不可欠であった。
自律型ロボット溶接のアーキテクチャと導入
パイプフレーム製造における手動作業の課題を克服するため、株式会社安川電機はトヨタ自動車のモータースポーツ部門であるGAZOO Racing(GR)と提携し、AI駆動型の自律ロボット溶接技術を共同開発・導入した。2026年9月に蒲郡GR KARTワークショップで本番導入されたこのシステムは、GR KART用チューブラーフレームのエンドツーエンドの製造を担い、品質の均一化、サイクルタイムの短縮、および製造全体のコスト削減を実現している。
導入の核となっているのは、ロボットコントローラ環境内にエッジGPUおよび専用AI処理機能を直接統合した、安川電機のロボットプラットフォーム「MOTOMAN NEXT」である。基本的なオープンループ式ロボット溶接の枠を超え、MOTOMAN NEXTシステムはオンボードAIの意思決定アルゴリズムを活用して、投入される継手のギャップ、組み立ての嵌合(かんごう)、パイプのアライメントを動的に評価する。コントローラはアークを発生させる前に、前進速度、ウィービングパターン、トーチ姿勢に対するリアルタイム補正値を演算する。
マルチモーダルセンシング、クローズドループ検査、およびSFAの系譜
この自律型プラットフォームは、継手の全ライフサイクルにわたりAI検査と補正処理を拡張している。
- インプロセス監視: AIモデルが溶接中のマルチモーダルなプロセスデータを評価し、マシンビジョン画像、アーク音の音響シグネチャ、電流・電圧波形を同時に解析して、局所的なプロセス異常を検知する。
- 自律補正: 溶接パスの完了後、ロボットは光学ビジョンアルゴリズムを用いて溶接ビードを検査し、余盛、断面プロファイルの整合性、表面欠陥を評価する。幾何学的な欠陥が確認された場合、ロボットは人の手を介さずに補正パスを自律的に計画・実行する。
- Sequence Freezing Arc(SFA)技術: 本プラットフォームは、安川電機とGRが2024年にレース用車両のロールケージ製造向けに共同開発したSFA溶接プロセスを基盤としている。この技術により、従来2〜3週間を要していたロールケージのリードタイムを3日間に短縮するとともに、構造の軽量化を達成し、スーパー耐久シリーズの参戦車両基準に適合させた。
GRが持つモータースポーツ構造体製造のノウハウと、安川電機のモーションコントロールおよびエッジAI技術を融合させることで、従来は熟練工の技を要したパイプフレーム溶接の自動化に成功し、量産現場におけるMOTOMAN NEXTアーキテクチャの実効性を実証した。
補足情報(追加コンテキスト)
本セクションでは、元の製品発表には含まれていなかった技術仕様および競合ベンチマークの詳細を記載する。
モータースポーツや軽量レーシング車両の鋼管フレーム継手は、AWS D1.1(鋼構造物溶接基準)やFIA付則J項のセーフティケージ規則など、厳格な製造基準によって規定されている。スペースフレームの交差部には複雑なサドルカットやフィッシュマウス(えぐり)継手が含まれ、パイプ壁面が非直交角で交わるため、単一の360度溶接プロファイル内においてルートギャップや開先深さが絶えず変化する。Sequence Freezing Arc(SFA)プロセスは、短絡移行(ショートアーク)の波形制御を利用し、ワイヤ送給と電流を急速にパルス制御することで溶融池を断続的に凝固(フリーズ)させる。これにより、薄肉クロモリ鋼(4130鋼)や高張力炭素鋼チューブの立向きや上向きといった全姿勢溶接においても溶融池の垂れ落ちを防止し、溶け落ちを抑えつつ熱影響部(HAZ)を最小限に留めて脆性マルテンサイトの生成を防止する。
ロボット溶接およびインテリジェントオートメーションの分野において、安川電機のMOTOMAN NEXTシステムは、ファナック(iRVisionおよびシームトラッキングを備えたArcTool)、ABB(WeldGuide IIIを備えたRobotStudio Arc Welding PowerPac)、フロンニウス(WireSenseを備えたTPS/i)などが展開する適応型溶接ソリューションと競合する。従来の適応型溶接は、アークセンサによるシームトラッキング(TAST)やトーチ搭載型の専用レーザー変位計(光切断法)ヘッドに依存しているが、これら従来システムはパイプフレーム交差部の狭隘(きょうあい)なクリアランスにおいて物理的な干渉を受けやすく、複雑な継手欠陥を解釈することもできない。安川電機はGPUアクセラレーションによるニューラルネットワークをロボットコントローラに直接組み込むことで、アーク音のシグネチャと同期ビジョン映像の推論を同時に実行し、大型の外付けセンサに依存することなく、リアルタイムでブローホールやアークの不安定性を検知してトーチ姿勢を瞬時に補正する。
編集:Romila DSilva(Induportals Editor、AIアシスタンス併用)