www.engineering-japan.com
08
'26
Written on Modified on
自動車大型ワーク向け7軸塗装ロボットの干渉回避技術
株式会社安川電機が開発した7軸塗装ロボットMOTOMAN-PA3050HBは、上腕屈曲軸によりブース壁面との干渉を低減し大型ワークの塗装自動化を支援する。
www.yaskawa.eu.com
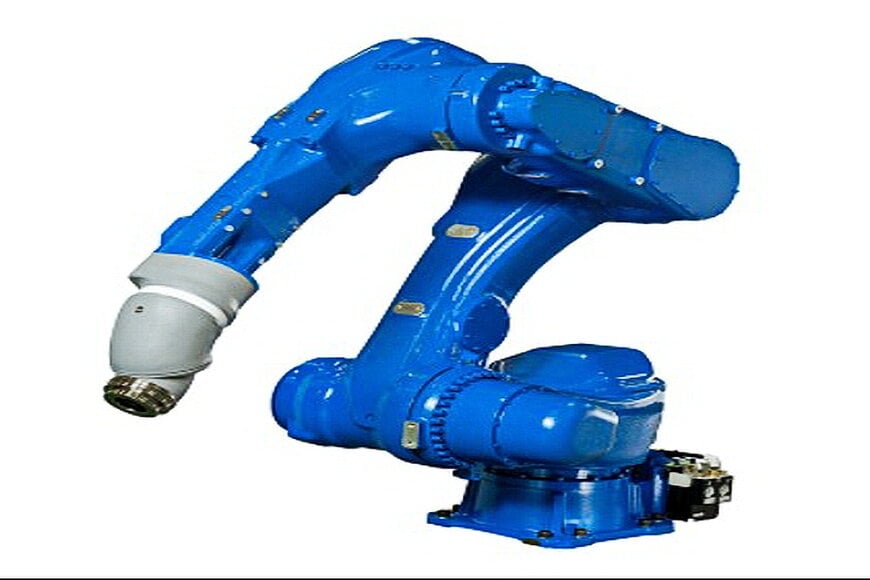
自動車ボディーや大型外装部品の塗装工程では、広範囲な塗布領域を確保しつつ狭隘な防爆ブース内での周辺干渉を防ぐロボット機構が不可欠となっている。株式会社安川電機は、上腕部に屈曲軸を組み込んだ独自構造を採用し、最大可動域3050mmと15kgの可搬質量を備えた7軸塗装ロボットMOTOMAN-PA3050HBを製品化し、自動車産業に向けた供給体制を整えた。
自動車塗装ラインにおけるレイアウト制約と動作性の両立
大型ワークの自動塗装ラインでは、従来型の垂直多関節6軸ロボットにおいてリーチ長を拡大すると、リンク長に伴い旋回半径が肥大化する構造的課題が存在していた。アームが長大化すると、ロボット基底面に近い近接領域での吹き付け作業時に手首姿勢の維持が困難となり、反転動作時に塗装ブース後方の壁面や搬送機器とアーム後端が接触する危険性が高まる。
一般的な多軸化による冗長設計は、特異点の増加やティーチングおよびキネマティクス制御の複雑化を招きやすい。こうした課題に対し、MOTOMAN-PA3050HBは上腕(Uアーム)部に屈曲動作を担う自由度を1軸配置した7軸構成を採用した。旋回半径とアーム比率を再設計することで、従来の6軸機と同等の直感的な操作体系を保持したまま、アーム全体の姿勢をブース内壁側に膨らませずに折り畳む干渉回避軌道を実現している。
屈曲冗長軸とオフセット構造による機構設計
本機は、旋回を担う第1軸(S軸)と前後倒れを担う第2軸(L軸)の間に500mmの構造オフセットを設けている。このオフセット配置により、ロボット架台を高所に設置した場合でもワーク天面や足回りへのアプローチ角度を急峻に維持でき、塗料の吐出面に対して垂直度を確保しやすい。
最大リーチ3050mmの動作範囲を有しながら、Uアームの屈曲機構がエルボー部の突出を抑えるため、塗装ブースの長手方向および奥行き方向のフットプリント削減に寄与する。塗装設備全体の容積を圧縮できるため、塗装ブース内の換気風量および空調エネルギー消費に伴う二酸化炭素排出量の抑制と、ランニングコスト低減につながる。
また、同一工程内での対向設置や並列ラインを考慮し、左右対称レイアウトに対応する2種類のマニピュレータ形式が用意されている。
塗装プロセスの直接制御と適用領域
ロボットコントローラにはYRC1000を採用している。このコントローラは多軸同期軌道生成に加え、塗装アプリケーション専用の制御機能を備えている。ロボットの動作プログラム内から直接、スプレーガンの塗料吐出量、霧化・パターンエア条件、静電塗装用の印加高電圧パラメータをシームレスに同期設定できる。
主な適用領域は、自動車車体(ボディーシェル)、樹脂製大型バンパー、フェンダー、ドアパネルをはじめとする大面積ワークの吹き付け塗装工程である。
技術仕様
- 型式: MOTOMAN-PA3050HB
- 軸数: 7軸(上腕部曲げ構造冗長軸)
- 最大リーチ: 3050 mm
- 最大可搬質量: 15 kg
- 構造的特長: 第1-第2軸間(S-L軸間)500 mmオフセット構造、左右対称仕様(2タイプ展開)
- 制御システム: 高機能ロボットコントローラ YRC1000(吐出量・エア・高電圧直調機能)
追加情報
本項は製品発表に含まれない客観的な技術背景および競合比較をまとめたものである。
自動車車体塗装分野における多関節ロボットは、一般的にファナック(Pシリーズ)やABB(IRBシリーズ)などが競合製品を展開しており、従来は6軸のロングリーチ仕様(リーチ2.8m〜3.1m級)が主流であった。長大な6軸構造機ではブース幅を約4m〜5m確保する必要があるのに対し、各社ともブース幅縮小を目的にレール走行化や中空手首構造の採用を進めてきた。
安川電機の7軸屈曲機構は、フロア設置または天吊り固定時のブース奥行き方向への張り出しを物理的に抑制する手法であり、レールレスでのブース断面積の小型化アプローチに位置付けられる。
編集: エフゲニー・チュリロフ(Induportals Media) - AI翻案
www.yaskawa.co.jp