
www.engineering-japan.com
03
'26
Written on Modified on
産業用ロボティクス向けビジュアルマッピングを最適化するマルチセンサーフュージョン
アナログ・デバイセズは、ホイールオドメトリと慣性データを動的に組み合わせて自律ナビゲーションを安定させる、GPUアクセラレーション処理環境向けのアルゴリズム拡張を開発しました。
www.analog.com
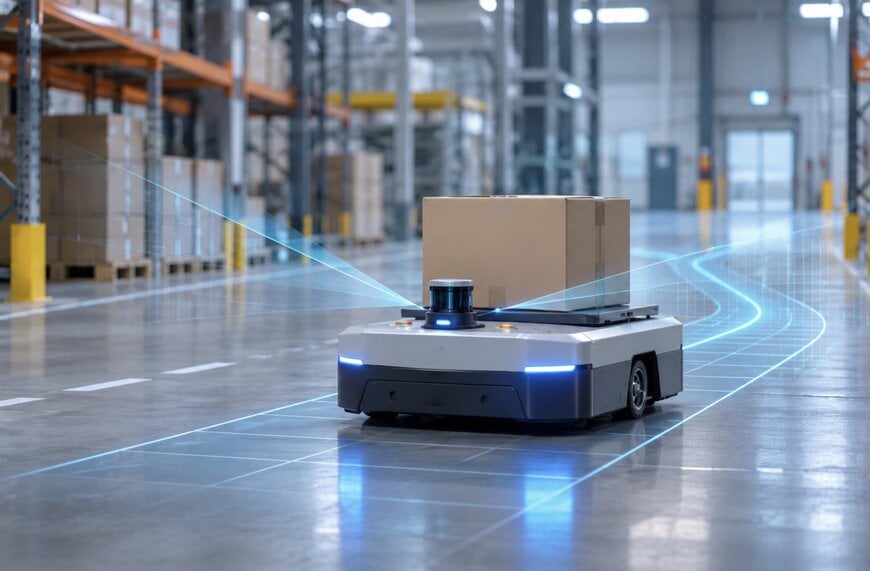
アナログ・デバイセズ(ADI)とNVIDIAは、ホイールエンコーダ、慣性計測装置(IMU)、および適応型センシング機能を統合するNVIDIA cuVSLAMライブラリの拡張機能を共同でリリースしました。このマルチセンサーアプローチにより、複雑な産業環境や倉庫環境をナビゲートする差動駆動ロボットや搬送ロボットの信頼性の高いリアルタイム測位が保証されます。
反復的な環境における位置ドリフトへの対応
これまでSLAM(Simultaneous Localization and Mapping)システムは、単調な壁、規則的に並ぶ保管ラック、変化する照明などを特徴とする産業施設において困難に直面してきました。ビジュアルSLAM(VSLAM)は、カメラアルゴリズムを利用してロボットの向きや移動経路を推定しますが、高速な回転や視界の遮りはしばしば位置ドリフトを引き起こします。搬送ロボットやアッカーマン操舵車両におけるこれらの脆弱性に対処するため、エンジニアは単一の測定ソースへの依存から、エッジコンピューティングプラットフォーム上で相補的なセンサーデータを処理できる密結合された推定ユニット(tightly coupled estimation unit)へと移行しました。
運動学的ホイールオドメトリの直接統合
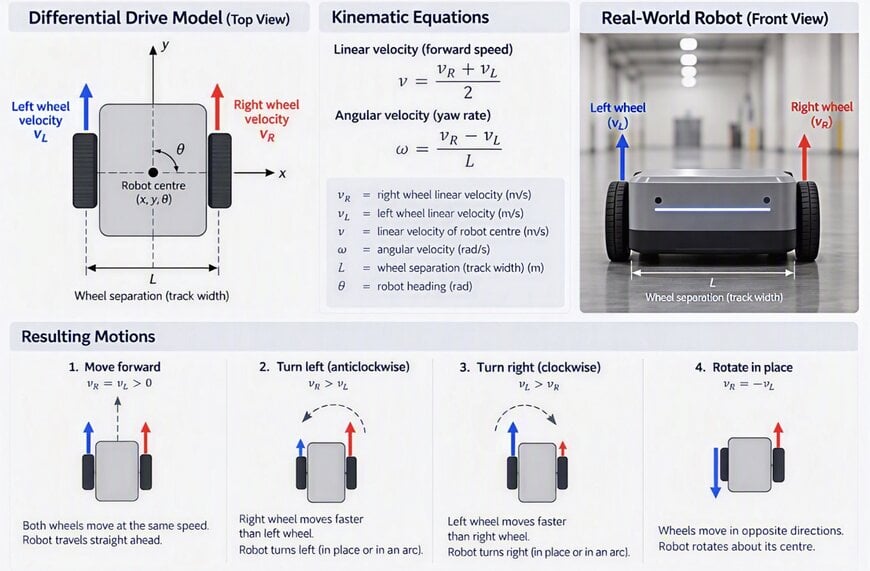
最初のアーキテクチャ強化では、ホイールエンコーダからの測定データを測位プロセスに直接インポートし、視覚データと機械データを連続してではなく同時に評価します。高分解能光学式エンコーダを使用したテストでは、位置推定の平均誤差が60%減少したことが実証されました。複雑な自律走行搬送ロボット(AMR)の軌道セグメント全体で、機械的なホイールテレメトリと空間的な視覚データを統合することにより、平均位置偏差が24.2cmから9.7cmに減少しました。組み込みハードウェアにおいて、1フレームあたりの処理時間の増加を1.40ミリ秒から1.81ミリ秒に抑えつつ、最大トラッキング誤差は1.923mから0.275mに減少しました。この冗長性により、カメラが遮られた場合でもトラッキングが維持され、5秒間の視覚喪失時における誤差を13.2cmに制限します。また、カメラデータと相互参照することで、機械的なホイールスリップ時の偏差を28.7cmに抑えます。
テクスチャの少ないナビゲーション向けのジオメトリックトラッキング
視覚アルゴリズムは基本的に特徴的なテクスチャや角(コーナー)に依存しますが、平坦な工場の床にはこれらがほとんどありません。これに対処するため、拡張されたライブラリでは、ドアフレーム、構造物のエッジ、連続する棚などの線状の幾何学的要素(線特徴)の継続的なトラッキングが可能になります。これらの線を複数の視点から特定し、従来の特徴点トラッキングと動的にバランスを取ることで、標準的なテクスチャが存在しない場合でもシステムは軌道の追跡を維持します。30の異なる屋内テストプロファイルでこの点と線のデュアルトラッキング手法を評価した結果、26のシナリオにおいて測定可能な位置精度の向上が得られました。
Smart Fusionによる適応型センサーバランシング
このシステムは、光学センサーとIMUの間に静的なキャリブレーション係数を使用するのではなく、Smart Fusionと呼ばれる適応型バランシングアーキテクチャを導入しています。わずか914の調整可能なパラメータを必要とする軽量の機械学習モデルが、特徴の視認時間やカメラのトラッキング誤差を含む10のリアルタイムメトリクスを評価し、「VISION-TRUST(ビジョン優先)」と「IMU-TRUST(IMU優先)」の動作状態を切り替えます。視覚特徴が低下すると、システムは自律的にIMUデータの重みを大きくします。標準化されたベンチマークにより、この動的アプローチの有効性が確認されており、EuRoCマイクロ無人航空機データセットの平均位置誤差を27.7%(20.2cmから14.6cmへ)削減し、TUM-VI屋内シーケンスの精度を14.9%(27.0cmから23.0cmへ)向上させました。
追加コンテキスト
このセクションでは、元のニュースリリースには含まれていない技術仕様と競合ベンチマークについて詳しく説明します。
視覚慣性オドメトリの競合環境において、ORB-SLAM3などの標準的なオープンソースフレームワークは主にポイントベースの特徴抽出とビジョン-IMUのフュージョンに依存しており、通常、テクスチャが豊富な環境では高い精度を達成します。しかし、従来のVSLAMシステムは、ホイールの運動学と線状の幾何学的要素のネイティブな密結合統合を欠いているため、視覚的に曖昧な産業環境では深刻な精度の低下やトラッキングの失敗をしばしば経験します。ADIの拡張機能は、継続的なホイールオドメトリ、線状構造のトラッキング、および適応型のIMU重み付けを、統合されたGPUアクセラレーテッドパイプライン内で同期させることで差別化を図っており、標準的な疎結合ナビゲーションスタックを損なう累積的なドリフトやホイールスリップの脆弱性を軽減します。
Aishwarya Mambet(Induportals編集者)、AIの支援により編集。
www.analog.com
