www.engineering-japan.com
06
'26
Written on Modified on
ロボット制御向け手指動作ハンドトラッキンググローブ技術
株式会社村田製作所とMelt Interface Technologies株式会社は、遮蔽やドリフト誤差を排除したContactGlove3でロボット教示を支援する。
www.murata.com
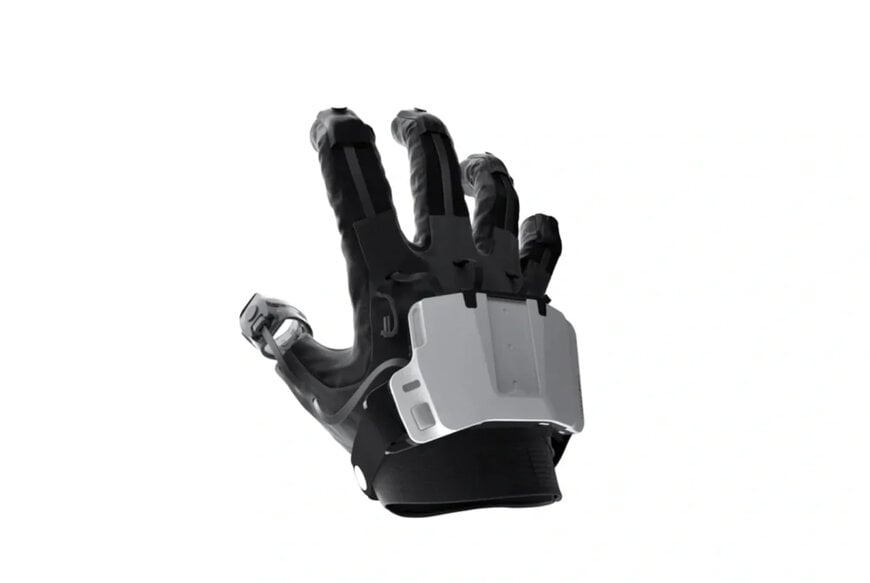
株式会社村田製作所およびMelt Interface Technologies株式会社は、産業用ロボットやフィジカルAIの機械学習向けに、手指動作を高精度に取得するハンドトラッキンググローブの共同開発と展開を進めています。両社は本技術を通じて、精密組み立てや技能継承が求められる製造現場において、熟練作業者の手指データを正確に入力するデジタルインフラを提供します。
光学式および慣性計測における技術課題
製造工程における手作業の自動化やロボット教示では、作業者の手指動作を高精度にデジタル化する必要があります。従来の光学カメラを用いた手法では、作業物や治具による遮蔽が発生し、計測が途切れる課題がありました。また、一般的な慣性計測装置を用いた手法では、時間の経過に伴い積分誤差が蓄積し、長時間の安定した測定が困難でした。
電磁場方式による高精度センシング機構
両社が展開するContactGlove3シリーズは、電磁場方式を採用して5本指の位置および姿勢を連続的に検出します。本システムは磁界の変化を利用して座標を特定するため、視認性の影響を受けず、遮蔽環境下でも手指の相対位置を安定して取得します。さらに、取得した骨格座標を作業工程や対象ワークといった作業文脈データと同期させることで、ロボットの動作モデル生成に直結する学習データを構成します。
ロボット教示および自動化用途
本技術は、ヒューマノイドロボットの動作学習、セル生産方式における複雑な手作業の工程分析、ならびに技能伝達のデータ基盤として適用されます。微細な部品把持や工具操作のデータを高精度に蓄積することにより、従来はプログラムが困難であった不定形作業の自動化を可能にします。
技術評価と実証成果
本システムは、2026年10月に幕張メッセで開催されたCEATEC 2026において、CEATEC AWARD 2026の優秀賞に選出されました。審査委員会は「電磁場方式で5本指の位置・姿勢を捉え、実作業を継続的にデータ化する。単なる骨格座標ではなく、『どの工程で何をしている時の動作か』という作業文脈と結びつけることで、AIにとって意味のあるデータになる。熟練動作を高品質なデータとして蓄積できれば、ロボット学習や技能継承、自動化が難しかった細かな手作業へ活用範囲が広がる」と技術選定の妥当性を評価しました。
Natania Lyngdoh(Induportals編集者)による編集。AI支援を使用。
www.murata.com