
www.engineering-japan.com
10
'26
Written on Modified on
統合ロボティクスプラットフォームが高信頼なフィジカルAIシステムの展開を加速
NXP、Neuraxis構造のロボティクス基盤を発表――サブシステム統合の工数を削減し、無人機開発を加速
www.nxp.com
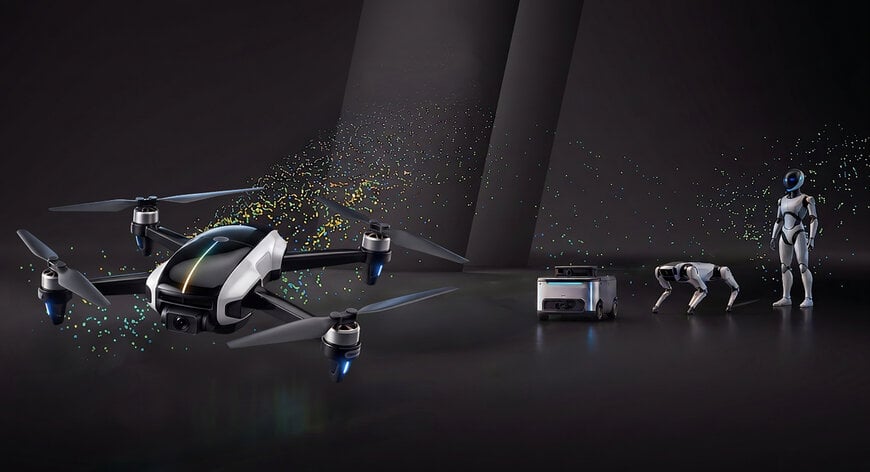
製造、物流、サービス分野における自律型モバイル機器やフィジカルAI(Physical AI)システムの大規模な実用化は、リアルタイムのモーション制御、マルチモーダルセンシング、そしてエッジAI推論の間における決定論的(確定的)な低遅延インタラクションに大きく依存しています。異種混在(ヘテロジニアス)なサブシステムの統合にかかる長期の開発サイクル、複雑な検証プロセス、そしてシステムレベルの機能安全および情報セキュリティの不足といった工学的課題に対処するため、NXPセミコンダクターズは新たな統合ロボティクスプラットフォームを発表しました。本ソリューションは、モジュール型のオープンソースソフトウェア開発キット(SDK)と量産に近いリファレンスデザインを基盤とし、センシング、セキュア通信、高効率モーター制御、車載/オンボードコンピューティングを網羅する完全なエコシステムを構築しています。これにより、研究開発チームが産業用ドローン、倉庫物流、自律移動ロボット(AMR)などの機器へフィジカルインテリジェンス(物理的知能)を迅速に拡張できるよう支援します。
産業用ロボットにおける異種サブシステム統合の工学的課題
完全自律動作が可能な自律エージェントを構築する際、エンジニアリングチームは通常、フライトマネジメントユニット(FMU)、モーター駆動インバータ、複数系統の環境認識センサー、そしてディープラーニング推論を担う高性能オンボード計算センターを個別にデバッグ・調整する必要があります。従来のプロセスでは、各コンポーネントにおける低レイヤー通信プロトコルの不一致、リアルタイムクロックの非同期、統一されたミドルウェアカプセル化の欠如により、サブシステム間の相互運用性検証に数カ月もの開発期間を費やすことが珍しくありませんでした。同時に、自律ロボットが管理された隔離エリアから人機共存の運用空間へと進出するにつれ、システムアーキテクチャにはシリコン(チップ)レベルでの厳格な機能安全とサイバーセキュリティの確立が求められます。これは、機械的故障や外部通信からの干渉が制御不能な危険挙動を引き起こさないようにするためです。
ハードウェアとソフトウェアの分離(デカップリング)および事前統合検証により、NXPは従来数カ月を要していた低レイヤーの統合プロセスをわずか数日または数週間に短縮しました。開発者は、テスト済みの決定論的制御サブシステム上で、統一されたソフトウェアインターフェースを介してセンシングおよびナビゲーションモジュールを直接統合できるため、システム構築の技術的ハードルを大幅に下げ、製品の市場投入期間を短縮することが可能になります。
ニューラキシス・アーキテクチャ設計と分散ハードウェア実装
本プラットフォームの技術的コアは、NXPの「ニューラキシス(Neuraxis)アーキテクチャ」にあります。これは分散型の階層型基盤トポロジーであり、構造化された通信メカニズムを通じて、システム低レイヤーのハードリアルタイムなアクチュエータ制御と、上位のエッジAI意思決定計算を適切に分離しつつ緊密に相互接続します。
ハードウェアリファレンスデザインの面では、プラットフォームの初期リリース用キットは過酷な無人航空機(UAV)環境向けに最適化されています。メインコンピュートノード「NavQ95」は「i.MX 95」アプリケーションプロセッサをベースにしており、オンボードコンピュータビジョン、自律経路計画、および高い計算能力を要するAIタスクを担当します。飛行管理ノード「Tropic VMU/FMU」は「i.MX RT1064」クロスオーバーマイクロコントローラ(MCU)をベースに構築され、優先度の高い姿勢推定と飛行の決定論的制御に専念します。センサーネットワークノードは「MCX N947」MCUをベースとし、車載グレードの100Base-T1シングルツイストペアEthernet規格を採用して、決定論的かつ耐干渉性に優れたデータバス相互接続を実現しています。モーター駆動ユニットは「MCX A13」MCUをベースに「AM32」オープンソースファームウェア仕様と互換性を持ち、複数系統のブラシレスDC(BLDC)モーターにおける俊敏な電流閉ループ制御を保証します。各レイヤーの主要制御チップには、具体的な業務ロジックから独立したハードウェアセキュリティ隔離アイランドと暗号化ピン機能が備わっており、サイドチャネル攻撃やファームウェアの改ざんを効果的に防ぎます。
業界標準フレームワークの統合とモジュール型拡張性
既存の産業およびオープンソースエコシステムとシームレスに統合するため、本プラットフォームのモジュール型SDKには、ロボット用ミドルウェア「ROS 2」、ハードリアルタイムOS「Zephyr」、自律飛行制御スタック「PX4」が組み込まれています。下位層のドライバはハードウェアペリフェラルや通信バス向けに標準化カプセル化されており、開発チームは開梱から30分以内に機体の動力閉ループ制御と基礎的なアビオニクス機能の検証を完了できます。
産業連携と工学的実践の観点から、UAVシステムプロバイダーであるbluefliteのCTO、James McClearen氏は、この統合プラットフォームが即座に利用可能な基盤フレームワークを提供することで、エンジニアリングチームが煩雑な低レイヤーのハードウェア適応作業を省き、アルゴリズムの検証やプロトタイプ開発を迅速に進められるようになったと指摘しています。また、無人システム計算アーキテクチャを手がけるOrqaのCEO、Srdjan Kovačević氏は、現代の高性能ロボティクスシステムはコンピュートユニット間で厳密に予測可能な遅延と高効率な通信を維持する必要があり、階層型の協調設計が高ダイナミックな現実環境における制御課題に対処するためのアーキテクチャ的支えになると述べています。航空機形態にとどまらず、本アーキテクチャのモーターサーボ技術、車載Ethernetバス、ヘテロジニアス・コンピューティング割り当てスキームは、無人搬送車(AGV)、商用清掃、点検・巡回など、自律推論能力を備えたフィジカルAIシステムへさらに展開される予定です。
補足背景:
本セクションでは、元の製品発表に含まれていない技術仕様および競合製品とのベンチマーク分析を詳細に解説します
現在、世界的なロボティクスシステムの制御アーキテクチャにおいては、低消費電力MCUによるリアルタイム制御とマルチコアアプリケーションプロセッサによる計算を組み合わせるアプローチが業界の主流となっています。NXPのプラットフォームで採用されている「i.MX 95」プロセッサは、Arm Cortex-A55アプリケーションコア、機能安全専用のArm Cortex-M7/M33リアルタイムセーフティアイランド、そしてNXP独自開発の「eIQ Neutron」ニューラルプロセッシングユニット(NPU)を統合しており、電力効率に優れた最大数TOPSのオンボード推論能力を提供します。シングルボードコンピュータ(SBC)構成と比較して、MCX N947ノードを100Base-T1シングルペアEthernet(IEEE 802.3bw規格準拠)で接続する設計は、100 Mbpsの全二重・決定論的スループットを確保しつつ、従来の4対ツイストペア産業用Ethernetと比べてワイヤーハーネスの重量を約3分の2削減できます。また、電磁パルス(EMP)などのノイズ耐性も従来のCAN-FDバスより大幅に優れており、軽量化が極めて重視される無人プラットフォームや移動台車(モバイルシャーシ)に最適です。
同分野の競合関係において、STマイクロエレクトロニクスは「STM32」マイクロコントローラ群と「STM32MP2」シリーズアプリケーションプロセッサを組み合わせ、ロボットのサーボ制御やエッジマシンビジョン向けに実績のある産業用ハードウェアソリューションを提供しています。一方、テキサス・インスツルメンツ(TI)は、デュアルコア「Sitara AM6xA」シリーズプロセッサ、専用の「C7x」DSP、およびディープラーニングアクセラレータを統合したチップにより、ミリ波レーダーとステレオカメラのフュージョン(融合)演算において技術的優位性を誇ります。従来の産業自動化で専用フィールドバス(EtherCATやPROFINETなど)を採用するクローズドなモーションコントローラと比較して、NXPの統合ロボティクスプラットフォームは、オープンソース計算エコシステムとの深い連携に重きを置いています。ハードウェアレベルの機能安全アイランドと、ネイティブにROS 2へ適応するニューラキシスネットワークトポロジーを通じて、学術界におけるアルゴリズムの高速な反復(イテレーション)と、産業用機器に求められる厳格な故障防護レベルの両立を実現しています。
Natania Lyngdoh(Induportals編集者)による編集。AI支援を使用。
www.nxp.com
